AkcesoriaAgiBot
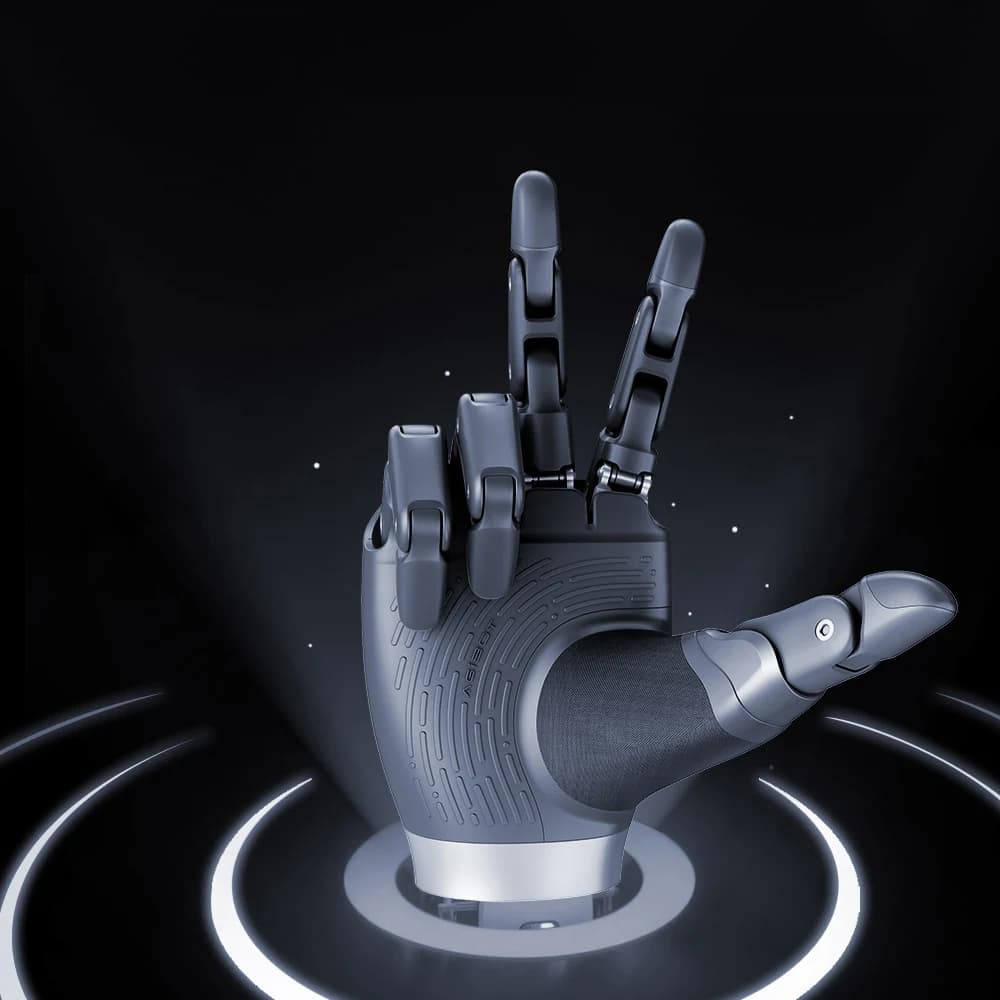
Dłoń robota AgiBot OmniHand Pro
Zręczna dłoń robota o wadze 750 g, 19 stopniach swobody, sile 20 N na czubkach palców i ponad 150 punktach dotyku. Opcjonalne akcesorium do robotów…
Cena
Zapytanie o wycenę
| Parametr | Wartość |
|---|---|
| Aktywne stopnie swobody | 20 |
| Waga | 630 g |
| Rozmiar | 189,5 x 88,5 x 40 mm |
| Napęd | Napęd bezpośredni w każdym stawie |
| Powtarzalność | ±0,2 mm |
| Czas otwarcia lub zamknięcia | 0,3 s |
| Udźwig | 3 kg stabilnego chwytu, 8 kg unoszenia |
| Czujnik dotyku w końcówce palca | Wizyjny, rozłożona siła 3D i wypadkowa 6D, 0 do 30 N, rozdzielczość 0,005 N, rozdzielczość przestrzenna 0,04 mm, dokładność odkształcenia 0,08 mm |
| Czujnik dotyku w dłoni | 300 punktów, siła 3D, rozdzielczość 0,1 N |
| Komunikacja | CAN FD, RS485 lub EtherCAT |
| Niezawodność | 500 000 potwierdzonych cykli, powierzchnia 40 do 45 °C przy ciągłym obciążeniu |
| SDK | Python i C++ |
Jest oferowana jako opcjonalne akcesorium do AgiBot X2 Ultra, X2 EDU i innych zgodnych robotów. Zgodność z daną platformą należy sprawdzić przed zamówieniem.
Ma 20 aktywnych stopni swobody, z napędem bezpośrednim w każdym stawie, bez przekładni i bez cięgien.
Utrzymuje 3 kg w stabilnym chwycie i unosi do 8 kg. Otwarcie lub zamknięcie trwa 0,3 s.
Każda końcówka palca ma wizyjny czujnik dotyku mierzący siłę 3D od 0 do 30 N z rozdzielczością 0,005 N. Dłoń dodaje 300 punktów dotykowych z siłą 3D i rozdzielczością 0,1 N.
Komunikacja odbywa się przez CAN FD, RS485 lub EtherCAT, a SDK jest dostępne w językach Python i C++.
Podobne lub uzupełniające produkty do: Dłoń robota AgiBot OmniHand 3 Ultra-M
Zręczna dłoń robota o wadze 750 g, 19 stopniach swobody, sile 20 N na czubkach palców i ponad 150 punktach dotyku. Opcjonalne akcesorium do robotów…
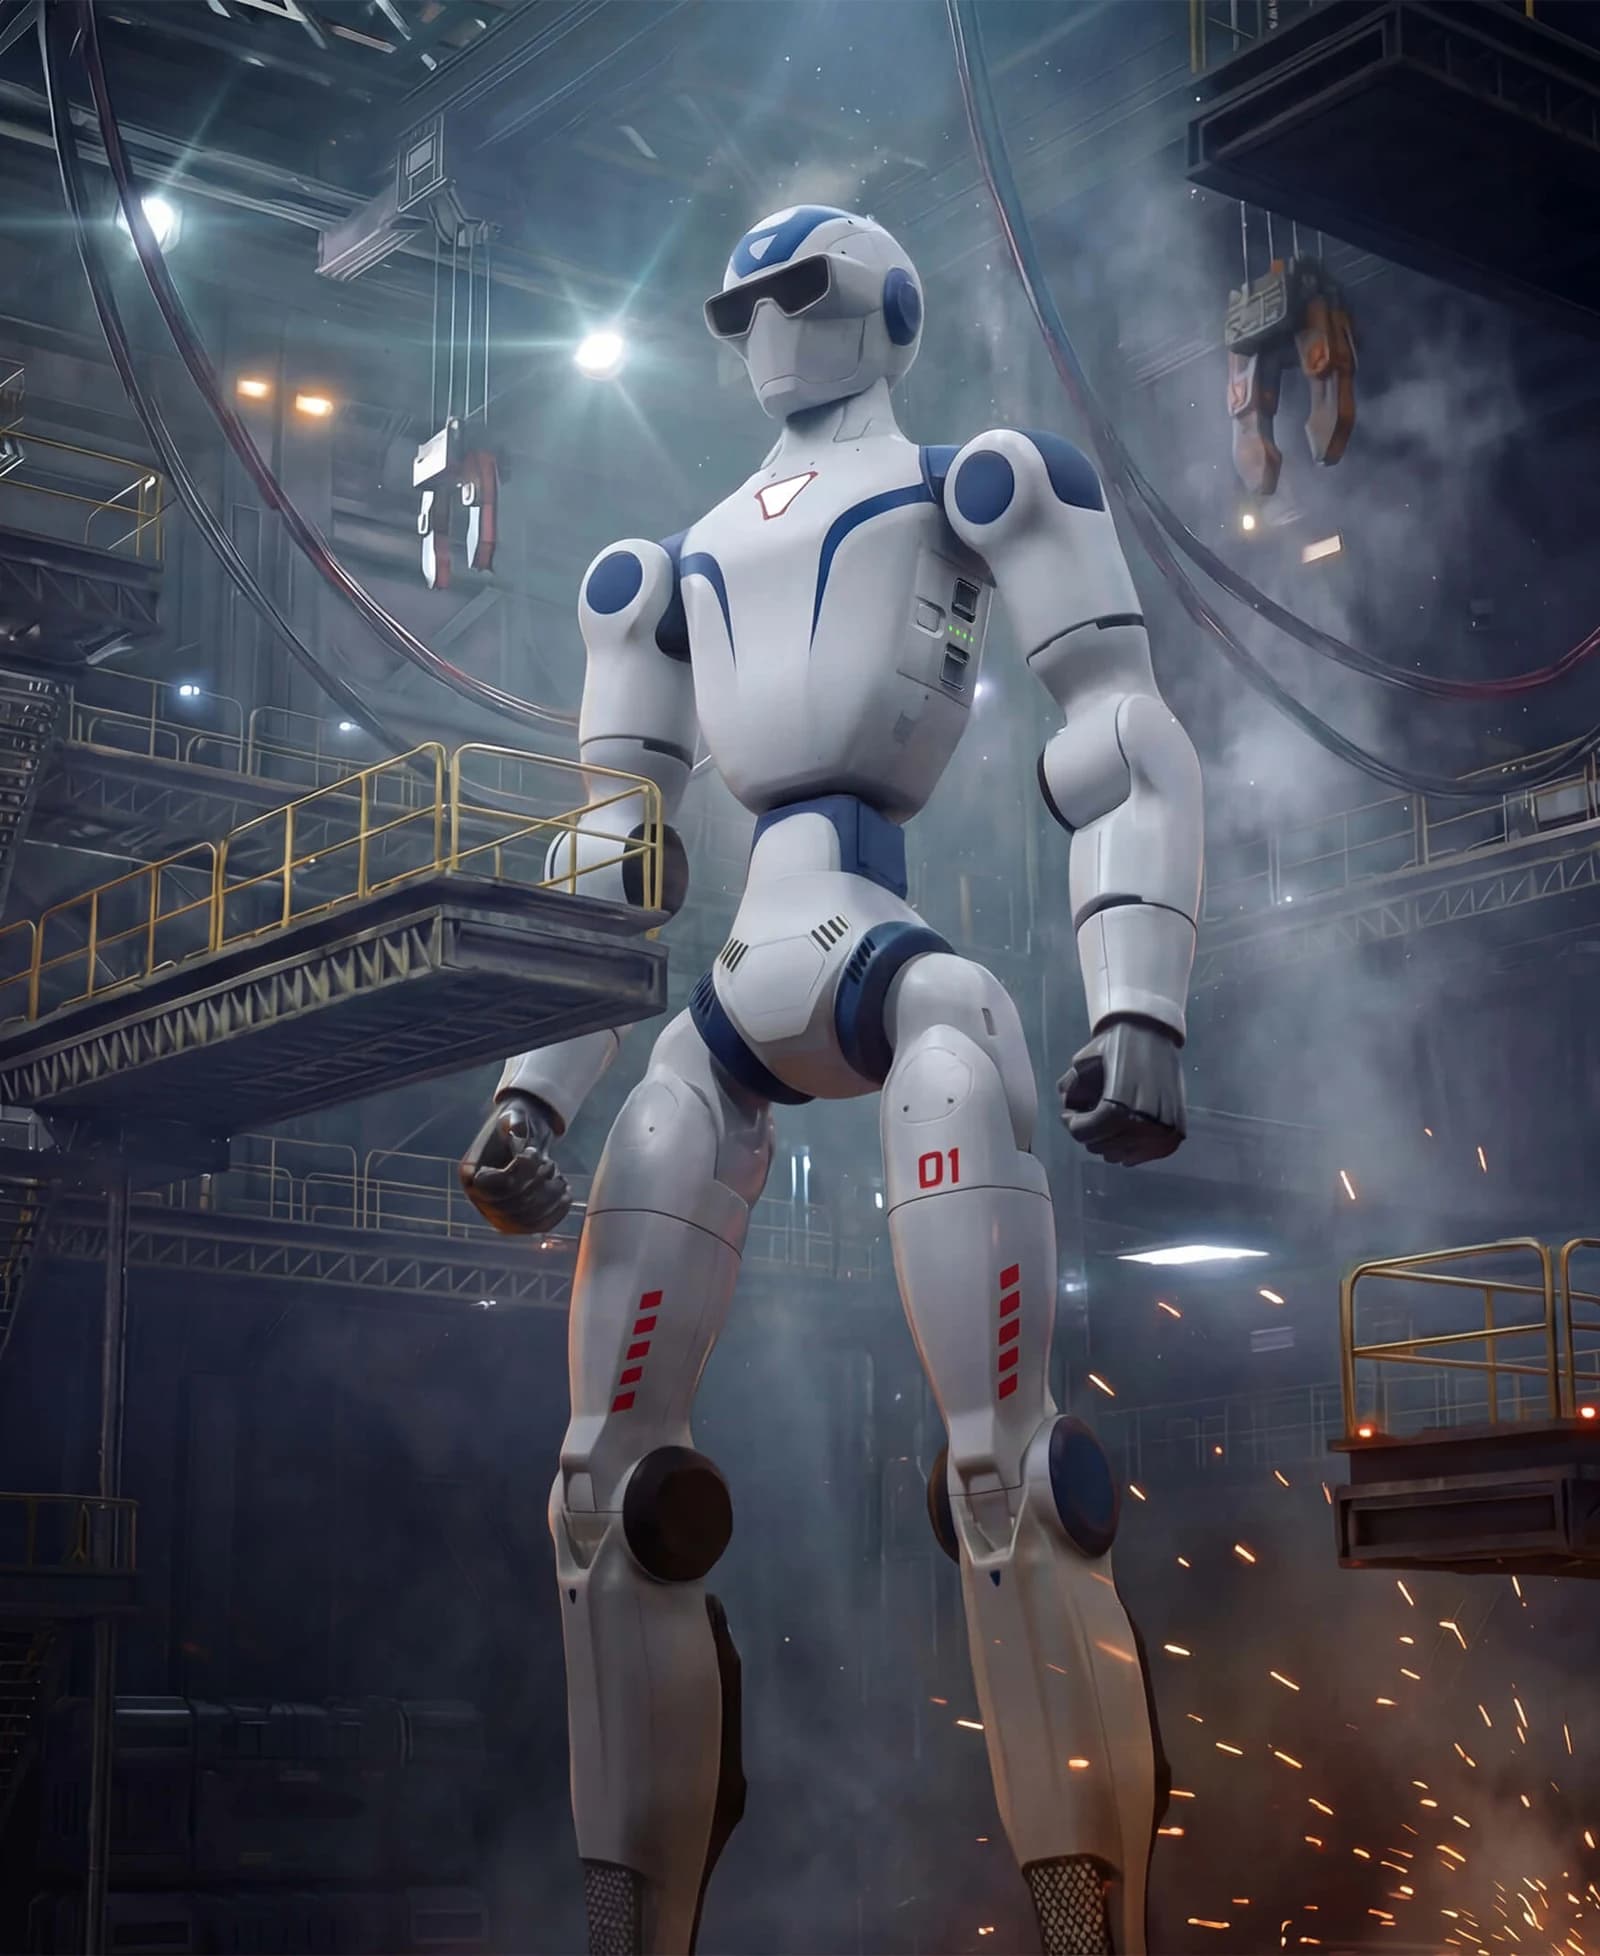
Kompaktowy robot humanoidalny (123 cm, 29 kg) ze zintegrowanym modelem multimodalnym dla mowy i obrazu. Do pokazów, eventów i edukacji. Oferta na…
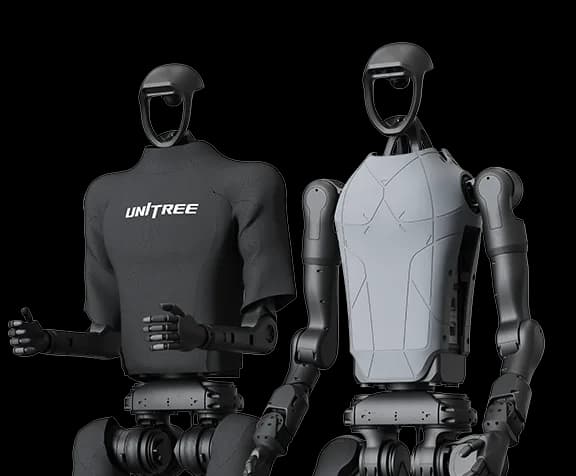
Dwunożny humanoid w pełnym rozmiarze (180 cm, 47 kg), z 3,3 m/s najszybszy w ofercie Unitree, z 3D LiDAR. Do badań nad lokomocją. Oferta na zapytanie.
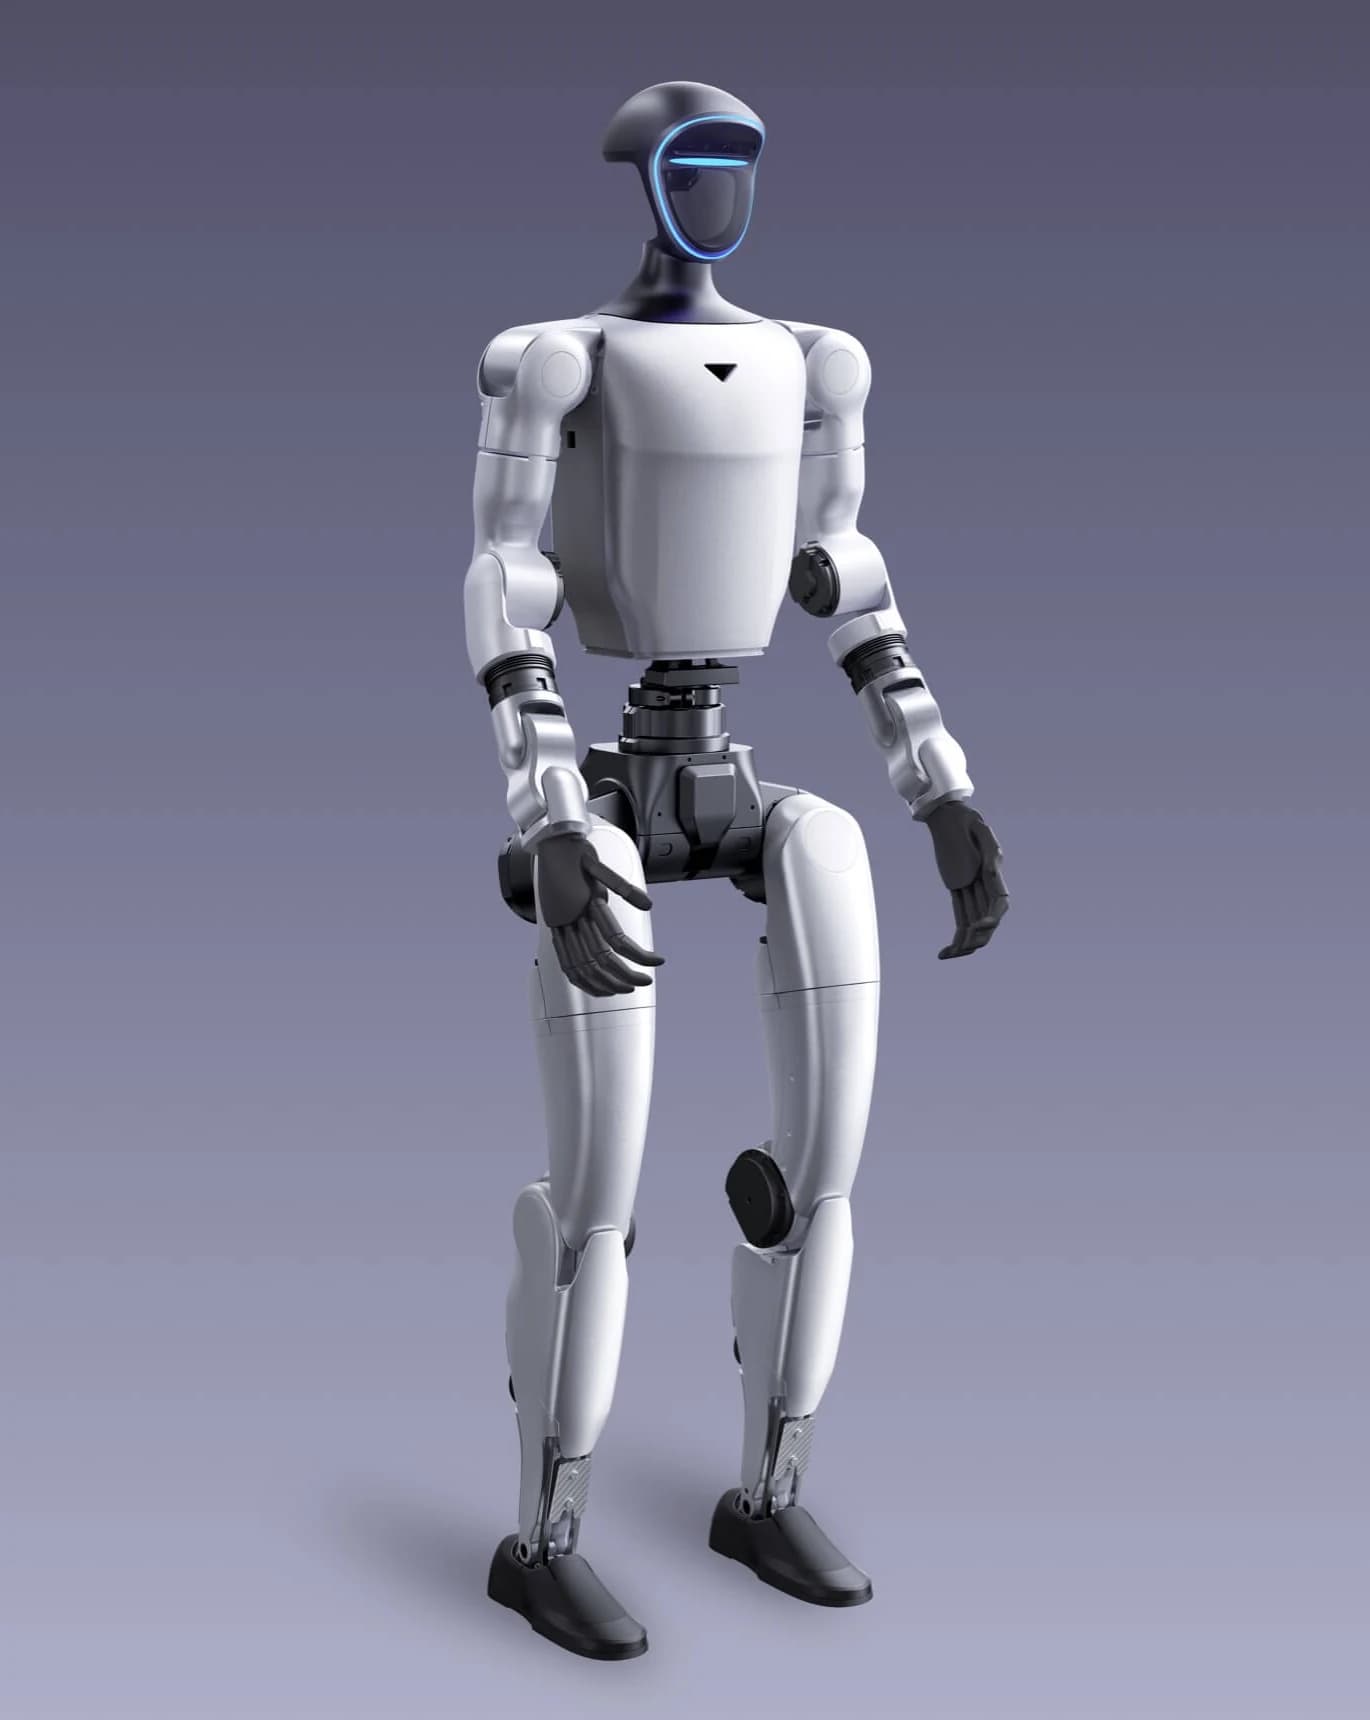
Kompaktowy, składany robot humanoidalny, 132 cm, 35 kg, 3D LiDAR i kamera głębi. G1 EDU: otwarty na własne prace, dłonie Dex3-1. Oferta na zapytanie.