ZubehörAgiBot
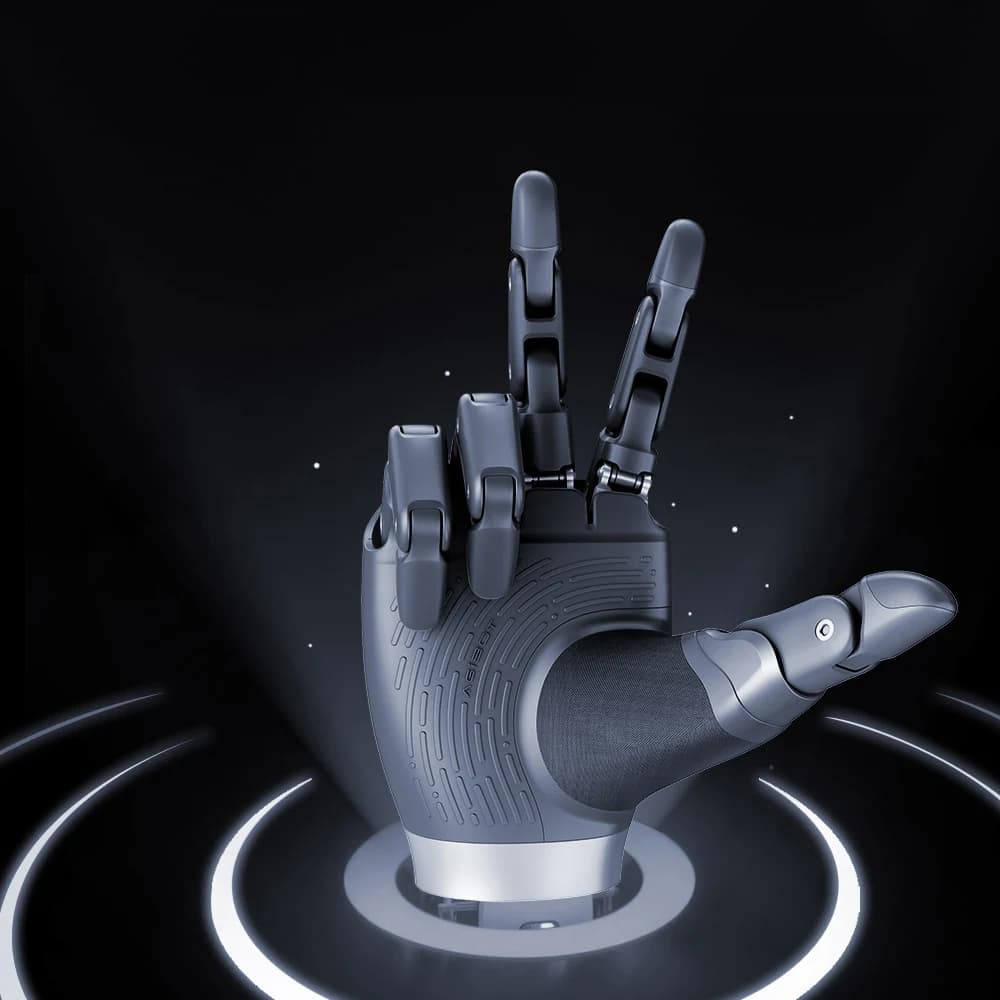
Roboterhand AgiBot OmniHand Pro
Geschickte Roboterhand mit 750 g, 19 Freiheitsgraden, 20 N Kraft an den Fingerspitzen und über 150 Tastpunkten. Optionales Zubehör für AgiBot-Roboter.
Preis
Angebot anfordern
| Eigenschaft | Wert |
|---|---|
| Aktive Freiheitsgrade | 20 |
| Gewicht | 630 g |
| Größe | 189,5 × 88,5 × 40 mm |
| Antrieb | Direktantrieb an jedem Gelenk |
| Wiederholgenauigkeit | ±0,2 mm |
| Öffnungs- oder Schließzeit | 0,3 s |
| Nutzlast | 3 kg stabiler Griff, 8 kg beim Heben |
| Tastsensor an der Fingerspitze | Bildbasiert, verteilte 3D-Kraft und resultierende 6D-Kraft, 0 bis 30 N, 0,005 N Auflösung, 0,04 mm räumliche Auflösung, 0,08 mm Verformungsgenauigkeit |
| Tastsensor in der Handfläche | 300 Punkte, 3D-Kraft, 0,1 N Auflösung |
| Kommunikation | CAN FD, RS485 oder EtherCAT |
| Zuverlässigkeit | 500.000 validierte Zyklen, Oberfläche 40 bis 45 °C unter Dauerlast |
| SDK | Python und C++ |
Sie wird als optionales Zubehör für den AgiBot X2 Ultra, den X2 EDU und andere kompatible Roboter angeboten. Die Kompatibilität mit Ihrer Plattform sollte vor der Bestellung geprüft werden.
Sie hat 20 aktive Freiheitsgrade, mit Direktantrieb an jedem Gelenk und ohne Getriebe oder Sehnen.
Sie hält 3 kg im stabilen Griff und hebt bis zu 8 kg. Das Öffnen oder Schließen dauert 0,3 s.
Jede Fingerspitze hat einen bildbasierten Tastsensor, der die 3D-Kraft von 0 bis 30 N mit 0,005 N Auflösung misst. Die Handfläche ergänzt 300 Tastpunkte mit 3D-Kraft und 0,1 N Auflösung.
Die Kommunikation erfolgt über CAN FD, RS485 oder EtherCAT, und das SDK ist in Python und C++ verfügbar.
Ähnliche oder ergänzende Produkte zu Roboterhand AgiBot OmniHand 3 Ultra-M
Geschickte Roboterhand mit 750 g, 19 Freiheitsgraden, 20 N Kraft an den Fingerspitzen und über 150 Tastpunkten. Optionales Zubehör für AgiBot-Roboter.
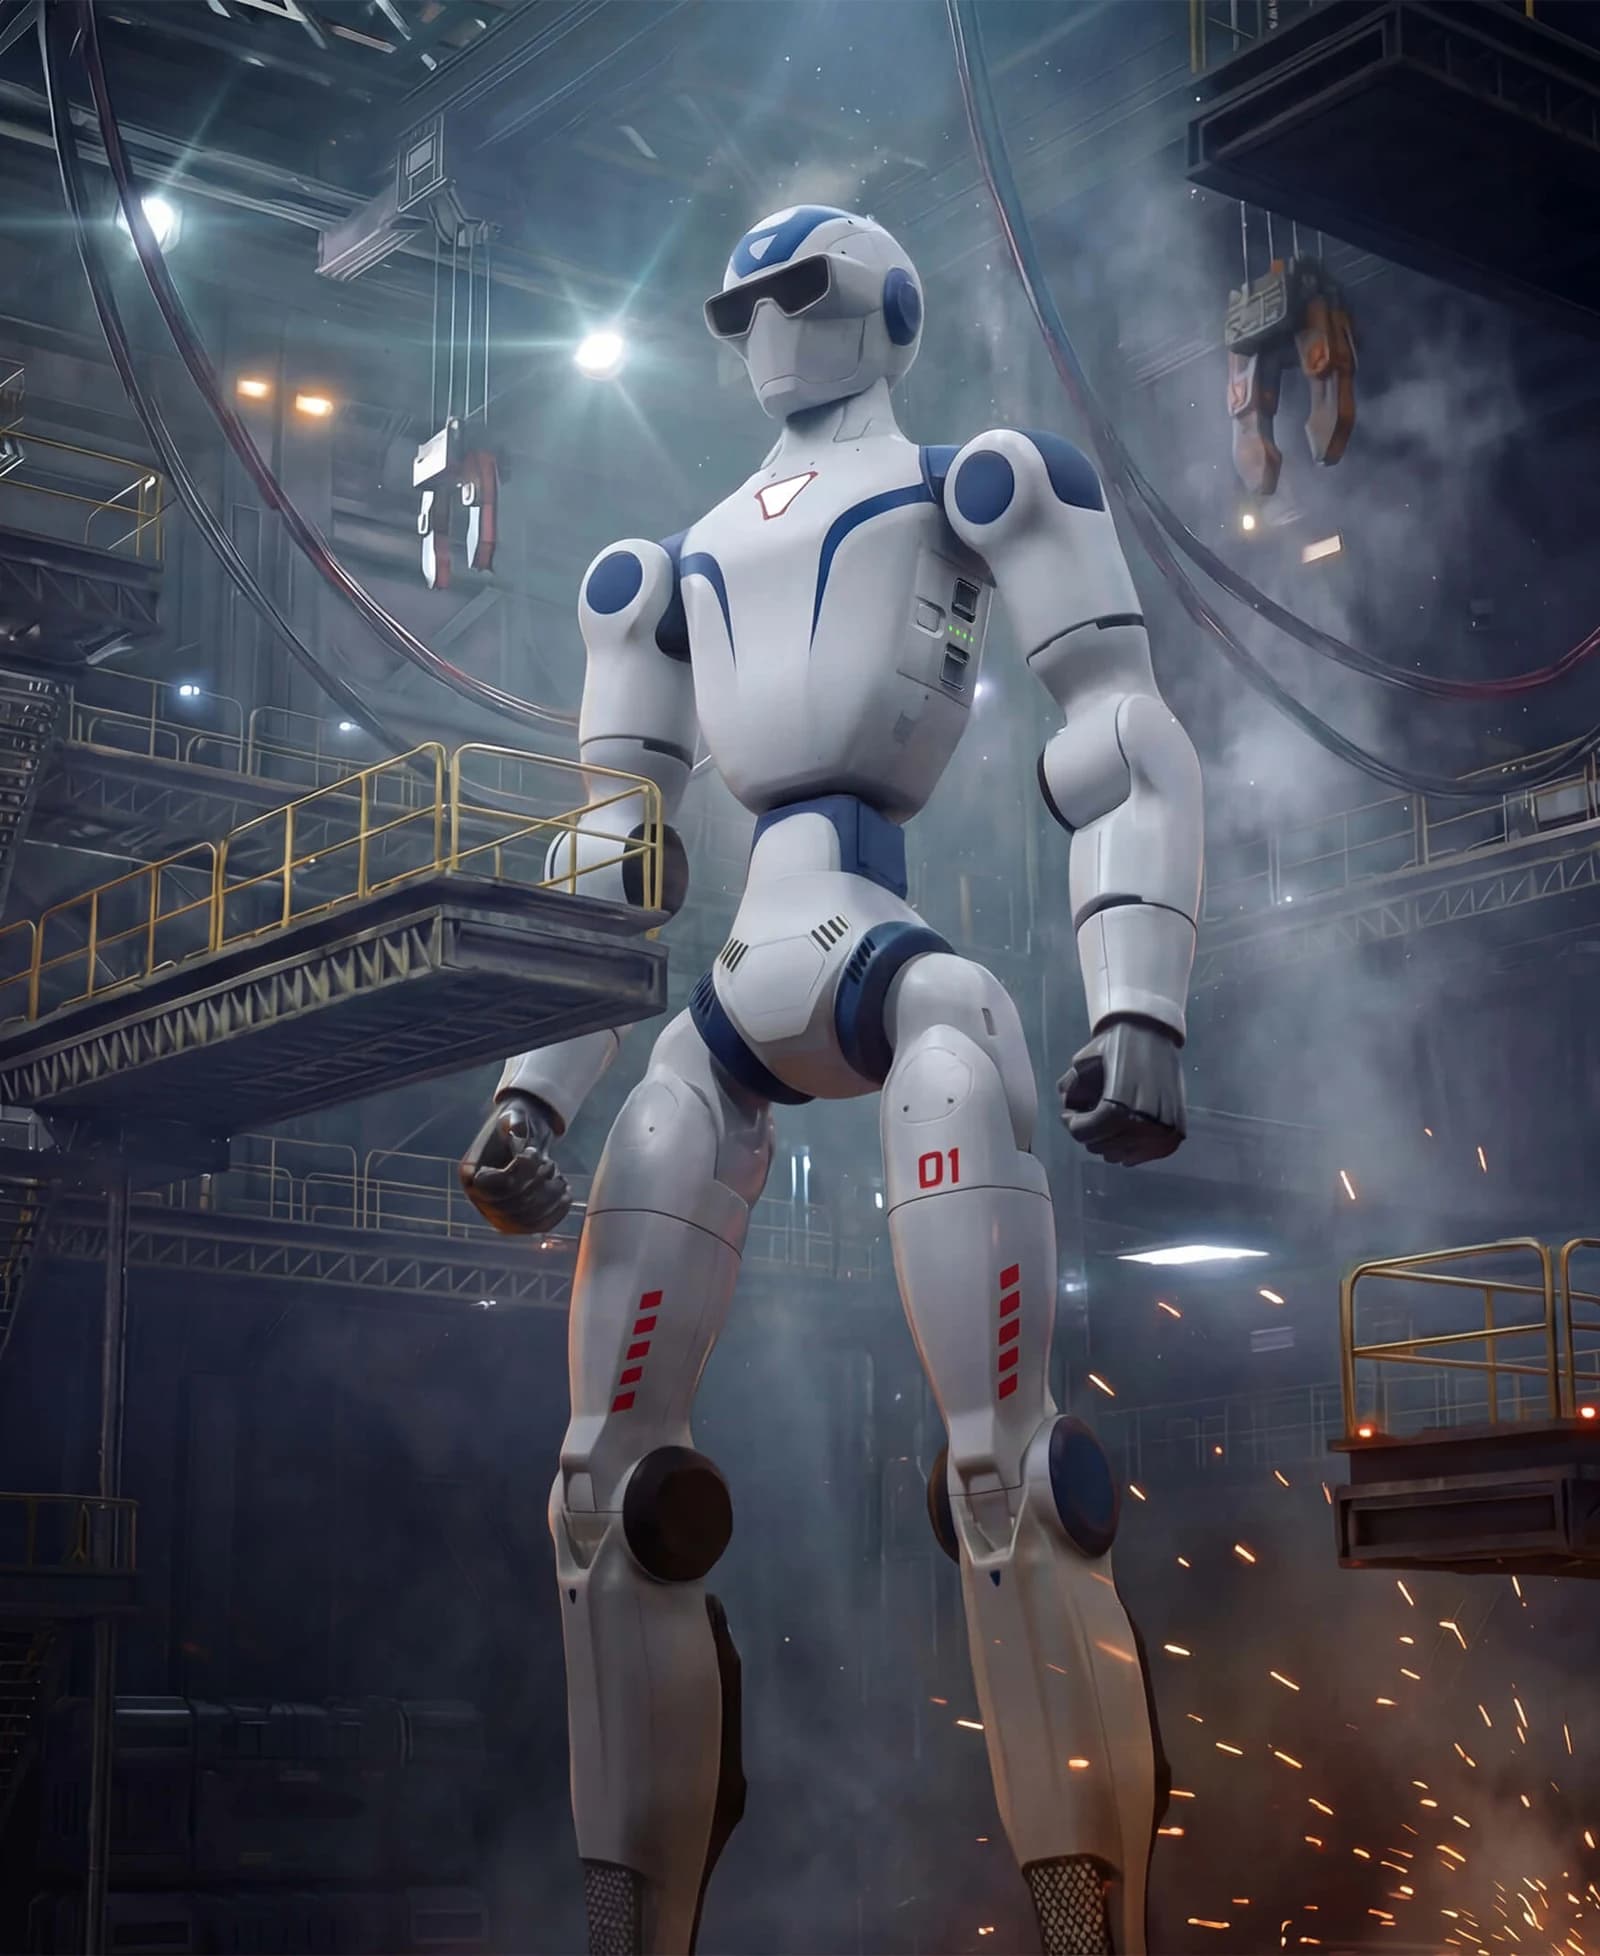
Kompakter humanoider Roboter (123 cm, 29 kg) mit integriertem multimodalem Modell für Sprache und Bild. Für Demos, Events und Bildung. Angebot…
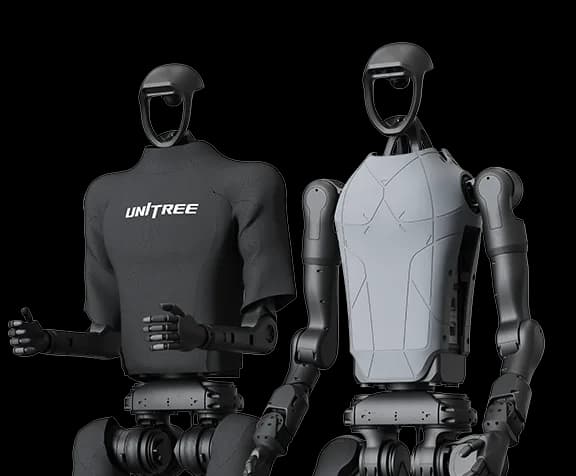
Humanoider Zweibeiner in voller Größe (180 cm, 47 kg), mit 3,3 m/s der schnellste von Unitree, mit 3D-LiDAR. Für Fortbewegungsforschung. Angebot…
Kompakter, faltbarer humanoider Roboter, 132 cm, 35 kg, 3D-LiDAR und Tiefenkamera. G1 EDU: offen für eigene Entwicklungen, Dex3-1-Hände. Angebot…