אביזריםAgiBot
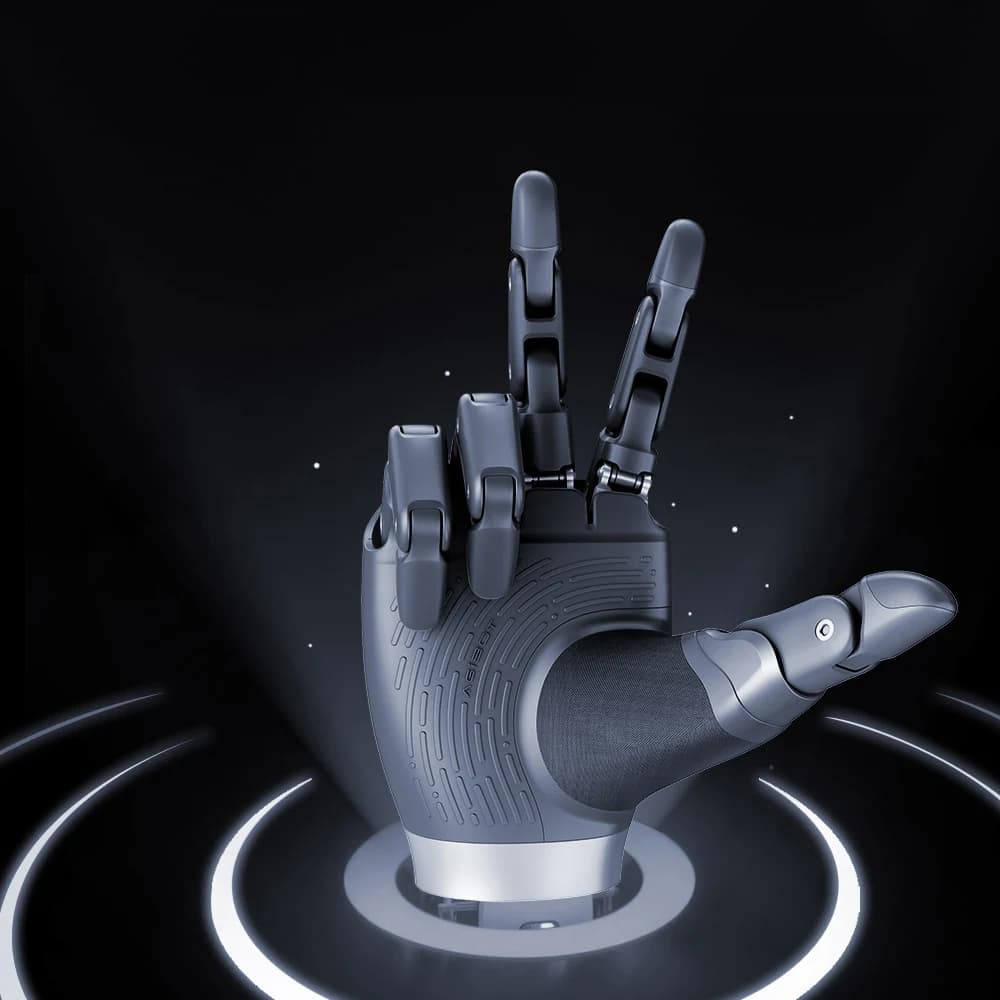
יד רובוטית AgiBot OmniHand Pro
יד רובוטית מיומנת במשקל 750 גרם, 19 דרגות חופש, כוח של 20 ניוטון בקצות האצבעות ומעל 150 נקודות מישוש. אביזר אופציונלי לרובוטים של AgiBot.
מחיר
בקשת הצעת מחיר
| מפרט | ערך |
|---|---|
| דרגות חופש פעילות | 20 |
| משקל | 630 g |
| גודל | 189.5 × 88.5 × 40 mm |
| הנעה | הנעה ישירה בכל מפרק |
| יכולת חזרה | ±0.2 mm |
| זמן פתיחה או סגירה | 0.3 s |
| עומס | אחיזה יציבה של 3 kg, הרמה של 8 kg |
| חיישן מישוש בקצה האצבע | מבוסס ראייה, כוח מבוזר תלת-ממדי ומשוקלל 6D, 0 עד 30 N, רזולוציה של 0.005 N, רזולוציה מרחבית של 0.04 mm, דיוק עיוות של 0.08 mm |
| חיישן מישוש בכף היד | 300 נקודות, כוח תלת-ממדי, רזולוציה של 0.1 N |
| תקשורת | CAN FD, RS485 או EtherCAT |
| אמינות | 500,000 מחזורים מאומתים, משטח של 40 עד 45 °C תחת עומס רציף |
| SDK | Python ו-C++ |
היא מוצעת כאביזר אופציונלי ל-AgiBot X2 Ultra, ל-X2 EDU ולרובוטים תואמים אחרים. כדאי לבדוק את התאימות לפלטפורמה שלכם לפני ההזמנה.
יש לה 20 דרגות חופש פעילות, עם הנעה ישירה בכל מפרק וללא תיבות הילוכים או גידים.
היא מחזיקה 3 kg באחיזה יציבה ומרימה עד 8 kg. פתיחה או סגירה אורכת 0.3 s.
בכל קצה אצבע יש חיישן מישוש מבוסס ראייה שמודד כוח תלת-ממדי מ-0 עד 30 N ברזולוציה של 0.005 N. כף היד מוסיפה 300 נקודות מישוש עם כוח תלת-ממדי וברזולוציה של 0.1 N.
התקשורת מתבצעת דרך CAN FD, RS485 או EtherCAT, וה-SDK זמין ב-Python וב-C++.
מוצרים דומים או משלימים עבור יד רובוטית AgiBot OmniHand 3 Ultra-M
יד רובוטית מיומנת במשקל 750 גרם, 19 דרגות חופש, כוח של 20 ניוטון בקצות האצבעות ומעל 150 נקודות מישוש. אביזר אופציונלי לרובוטים של AgiBot.
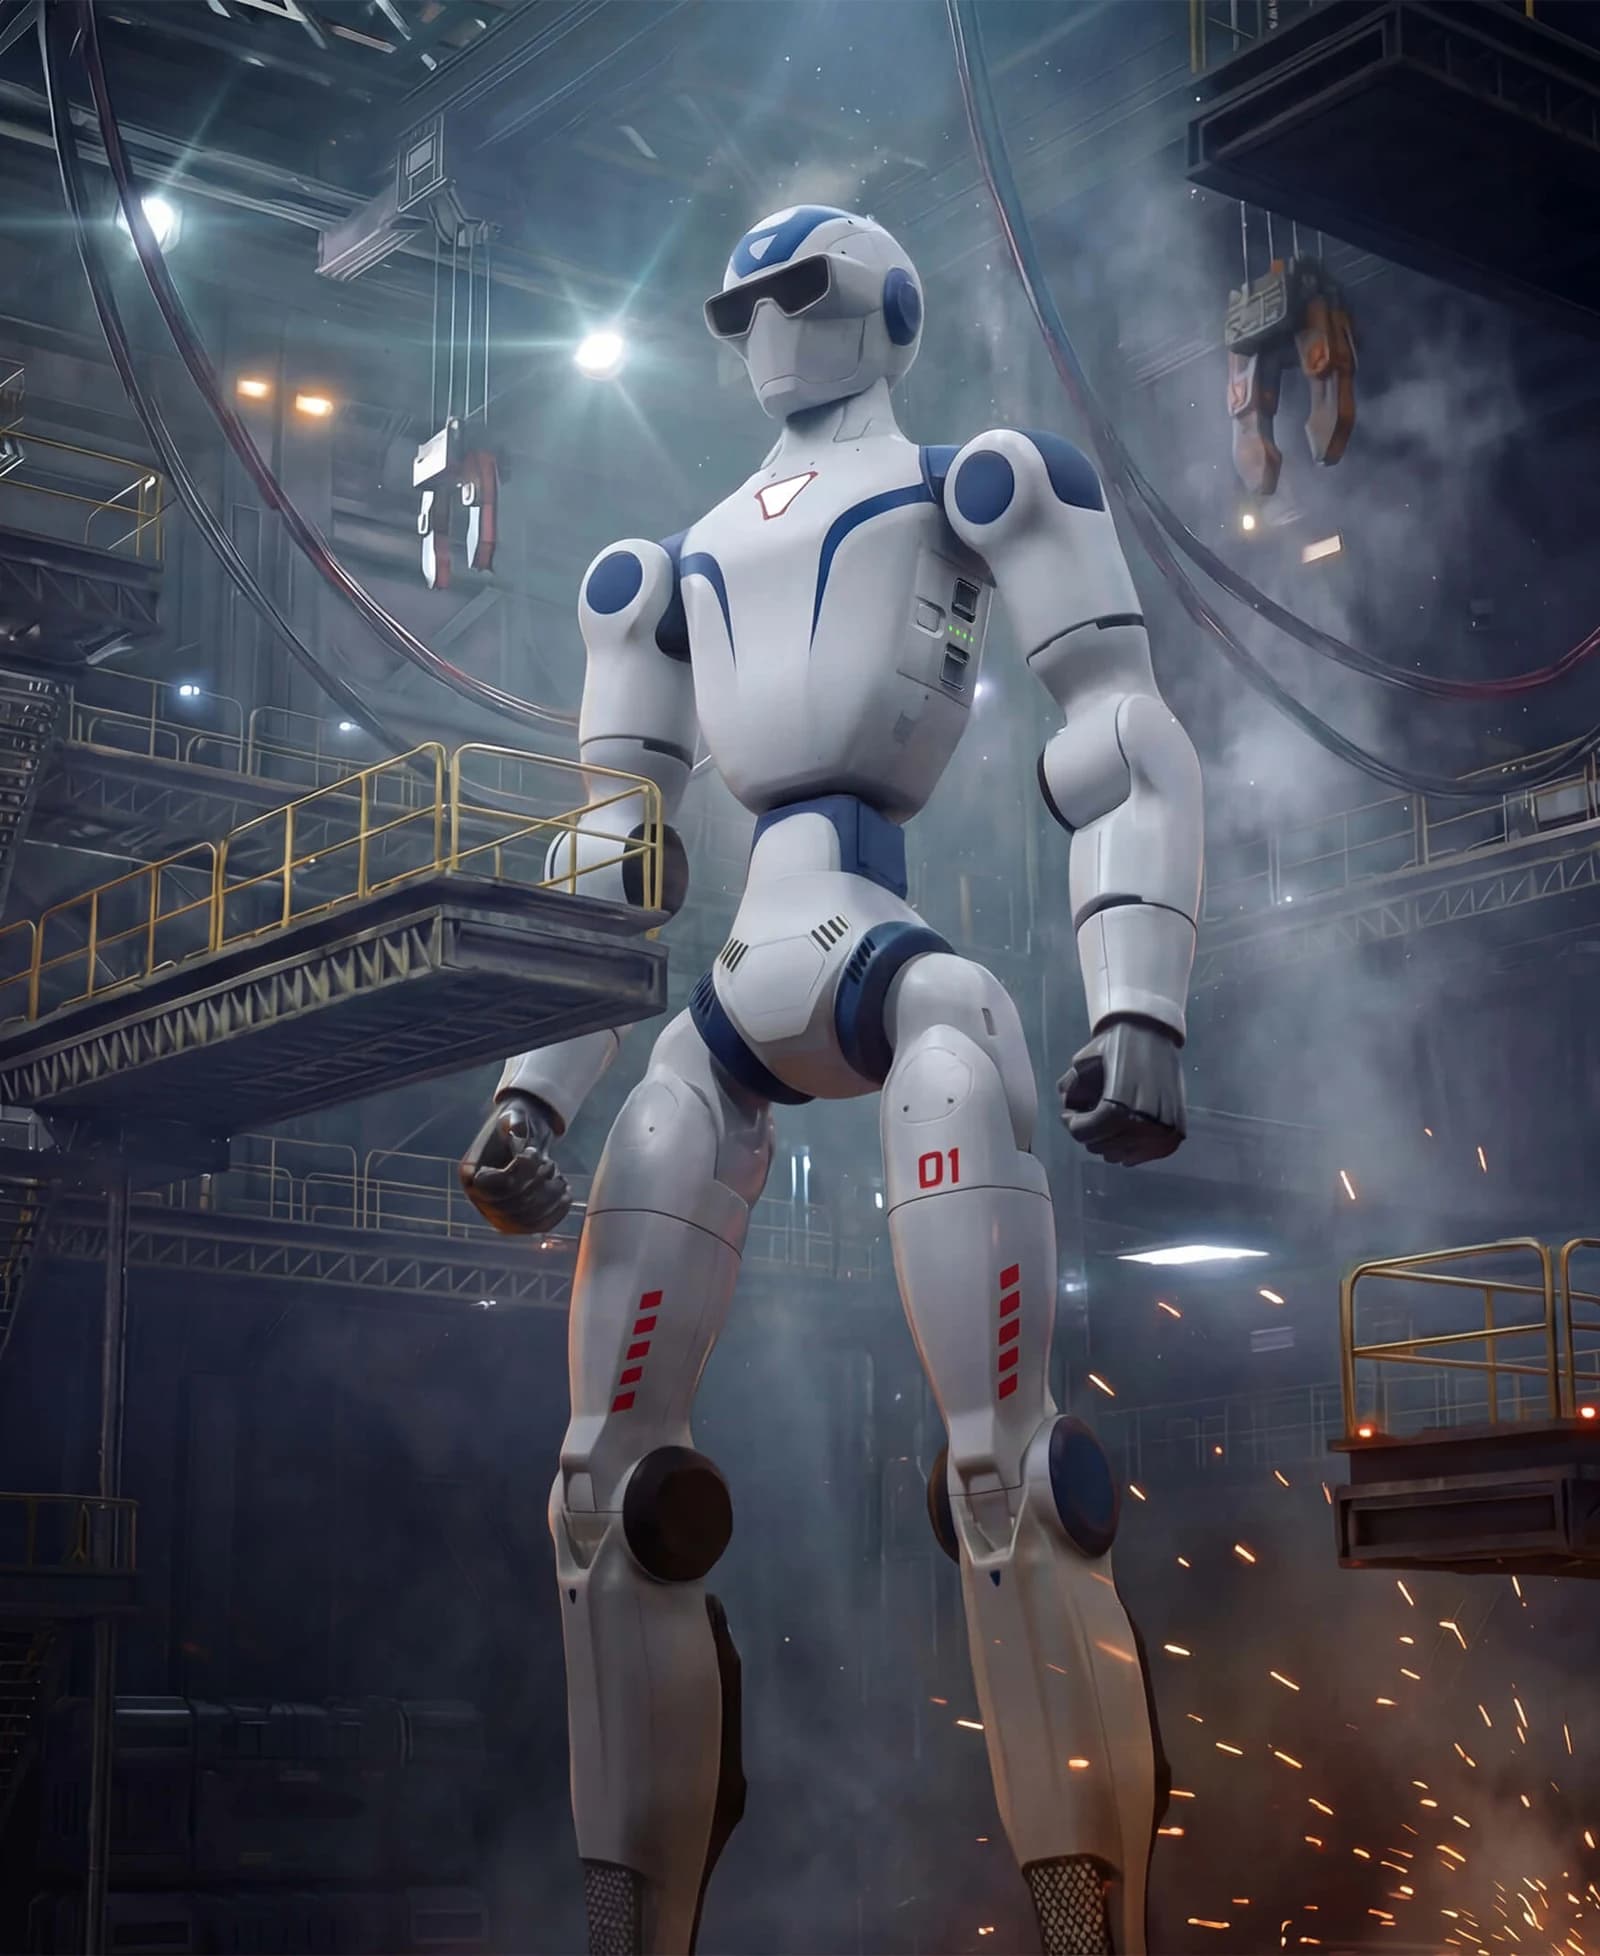
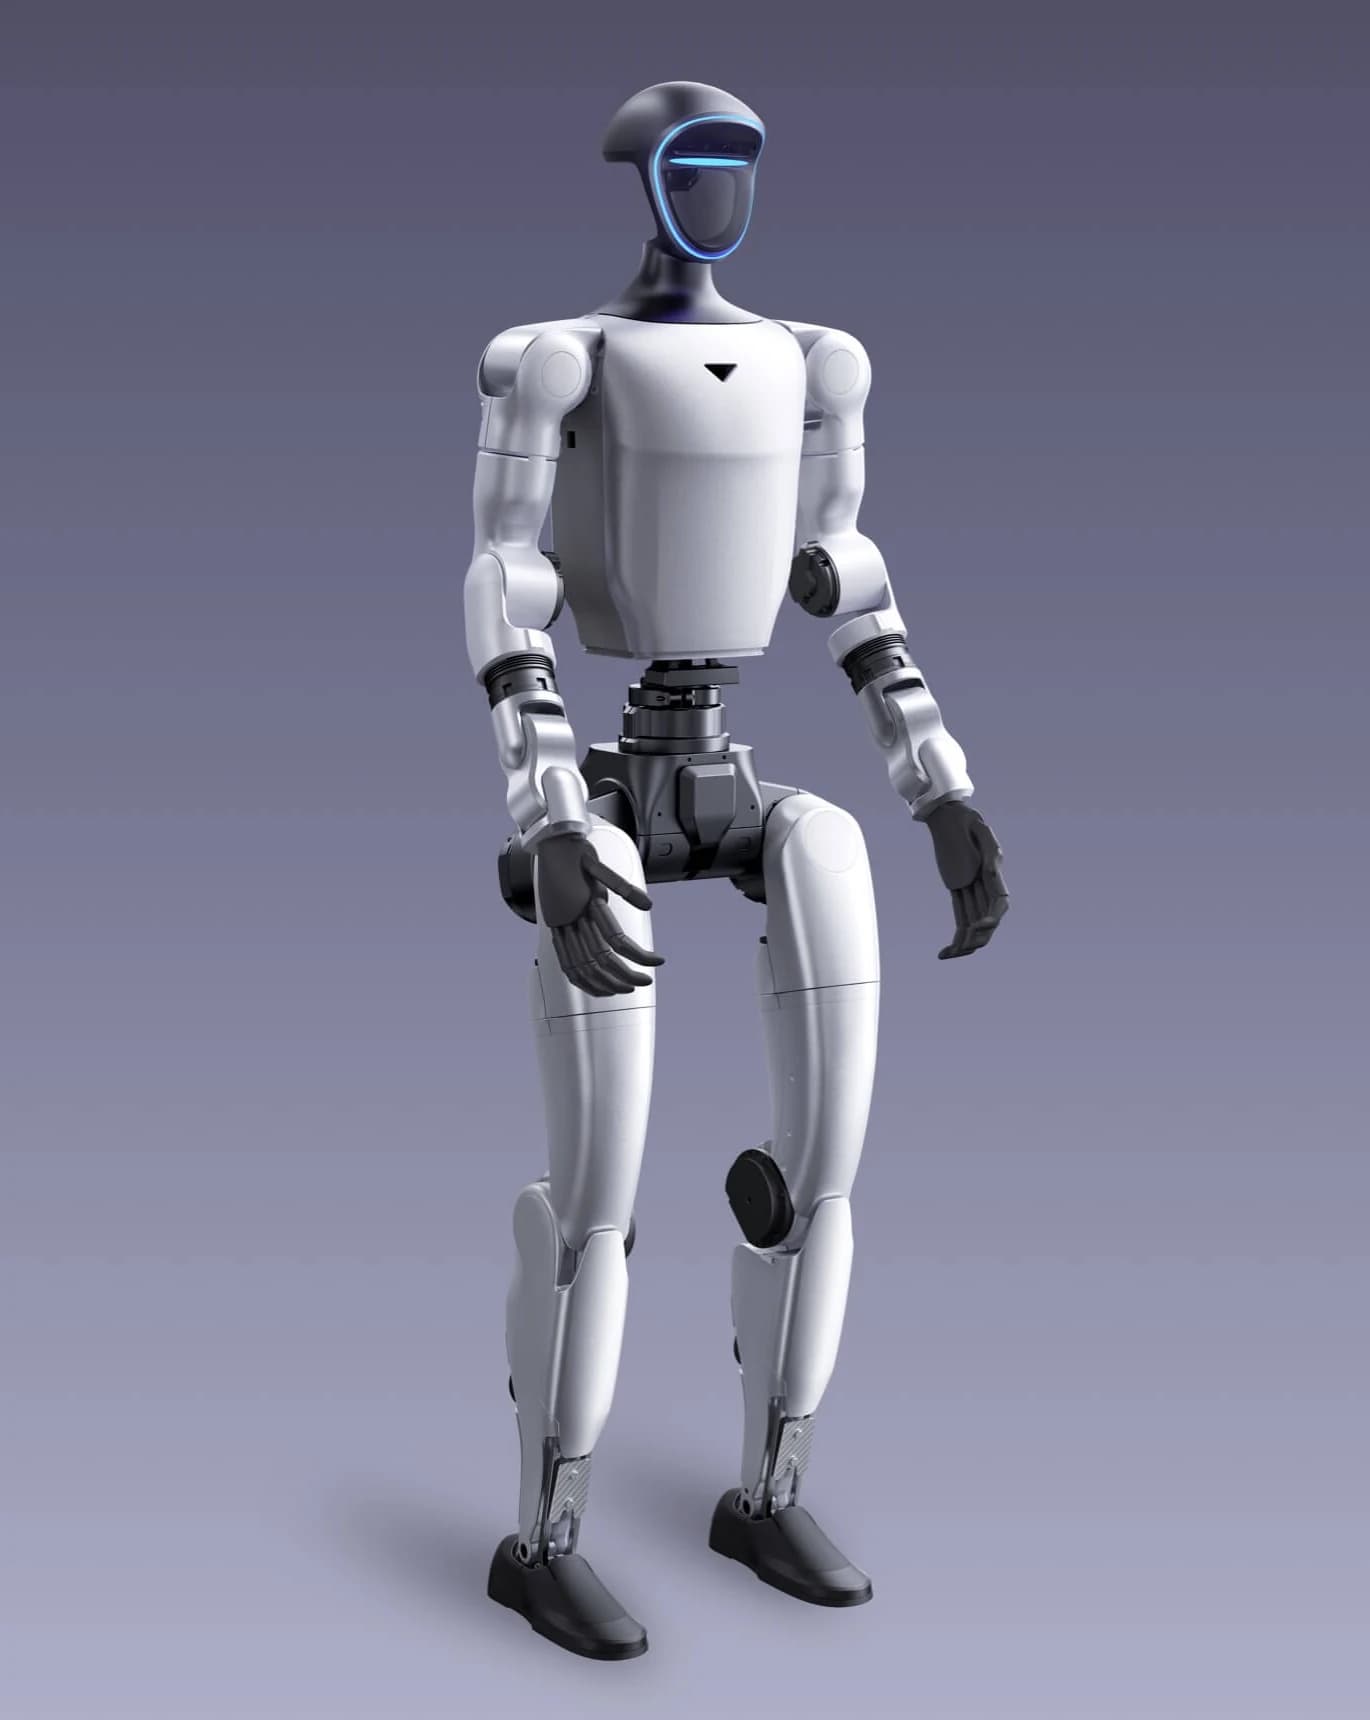
רובוט הומנואידי קומפקטי (123 ס״מ, 29 ק״ג) עם מודל רב-אופני מובנה לדיבור ולתמונה. להדגמות, לאירועים ולחינוך. בקשו הצעת מחיר.
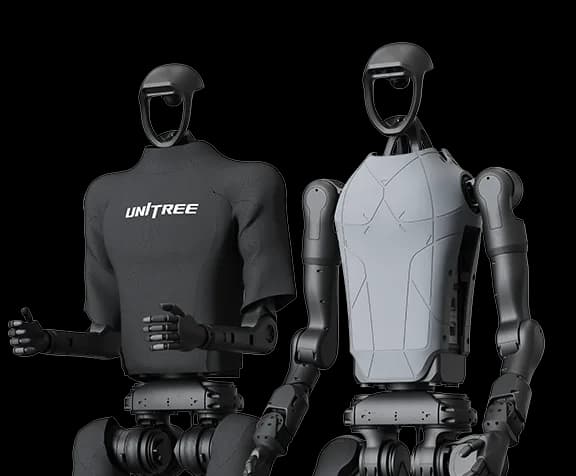
רובוט הומנואידי דו-רגלי בגודל מלא (180 ס״מ, 47 ק״ג), המהיר ביותר של Unitree עם 3.3 מ׳ לשנייה, עם LiDAR תלת-ממדי. למחקר בתנועה. בקשו הצעת מחיר.
רובוט הומנואידי קומפקטי ומתקפל, 132 ס״מ, 35 ק״ג, LiDAR תלת-ממדי ומצלמת עומק. G1 EDU: פתוח לפיתוח עצמי, כפות ידיים Dex3-1. בקשו הצעת מחיר.